


推荐新品




方案聚焦

 给早8打工人的善意,从“不堵车”开始

推荐文章

无源石英晶振和陶瓷谐振器优缺点对比 | 选型指南
在单片机、小家电、工业控制、物联网终端硬件设计时,时钟源是整机稳定运行的基础。无源石英晶振与陶瓷谐振器(俗称陶振)是工程师最常对比的两款无源时钟器件。不少人误以为二者可以无条件互换,实际上在精度、温漂、Q值、外围电路、长期可靠性上差距明显,选错容易出现串口乱码、通信失败、时间漂移等隐患。今天浙江赛思电子科技股份有限公司,就全面解析无源晶振和陶瓷谐振器优缺点对
赛思电子9小时前 368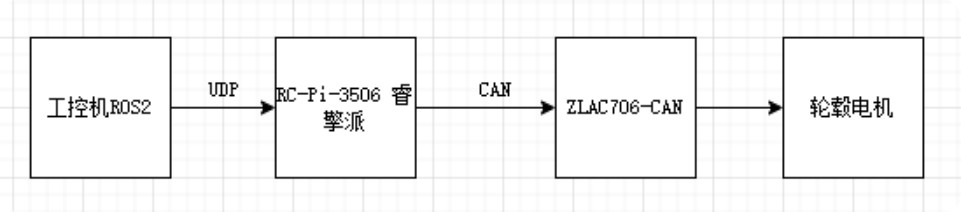

实战分享 | 基于 RC-Pi-3506 + ZLAC706-CAN 的 ROS2 机器人运动控制方案
项目背景在移动机器人开发中,"上位机跑算法+下位机控电机"是一种非常经典的架构分工。本项目最初的设想是用睿擎工业开发平台(RC-Pi-3506)直接运行ROS2,借助板载CAN接口驱动轮毂电机,再接入激光雷达实现建图与导航——整套方案力求简洁高效。然而在前期调研中发现,RC-Pi-3506运行的是RT-Thread实时操作系统,并不支持Ubuntu系统,因此
RT-Thread官方账号1天前 555
便携式标准源再添新成员!航智HZ3065Y交流电压源来了
还记得航智此前推出的手提箱式便携直流电压源与直流电流源吗?凭借“手提箱式设计”与“实验室级精度”,它们已成为众多电力运维与计量检测同行的现场“好帮手”,高效解决了多项现场直流校验难题。与此同时,我们也收到了很多新老朋友的“催更”:“直流的确实好用,但我们平时测交流互感器、电能表也很多啊,什么时候出交流版?”“现场电网谐波干扰那么大,普通的便携交流源根本测不准
深圳航智1天前 1.6k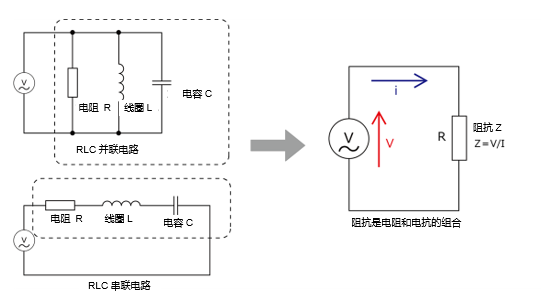
交流电路复数的基础知识以及相位差和电抗的计算
1复数的应用复数的基础知识和应用复数由实部和虚部组成,通常表示为“a+bj”。其中a是实部,b是虚部。复数j是虚数单位,具有“j^2^=-1”的性质。复数也可以通过极坐标形式来表示。在极坐标形式中,复数由振幅和相位角表示。极坐标形式以如下公式表示:(z=A\cdote^{j\theta})其中,A表示幅值,θ表示相位角,j表示虚数单位。什么是阻抗?在交流电路
张飞实战电子官方1天前 950
三大传感挑战,如何破局?
在工业自动化、电动汽车和户外设备等场景中,“传感”常被视为一个不起眼的环节,却往往决定着整个系统能否稳定运行。一次位置检测的失误,可能导致整条产线停机;一个传感器在极端温度下的失效,可能引发高昂的维护成本;而在电动汽车中,传感的可靠性更直接关乎安全与效率。那么,在现实世界中,可靠的传感到底是什么样子的?近期,斯丹电子从运动控制、恶劣环境到电动汽车三个维度,给
斯丹麦德电子1天前 1.5k
【迅为RK3588开发板+RK1828】交通监管例程:四宫格检测·目标跟踪·车牌识别·事故巡检
【迅为RK3588开发板+RK1828】交通监管例程:四宫格检测·目标跟踪·车牌识别·事故巡检
北京迅为电子2天前 1.3k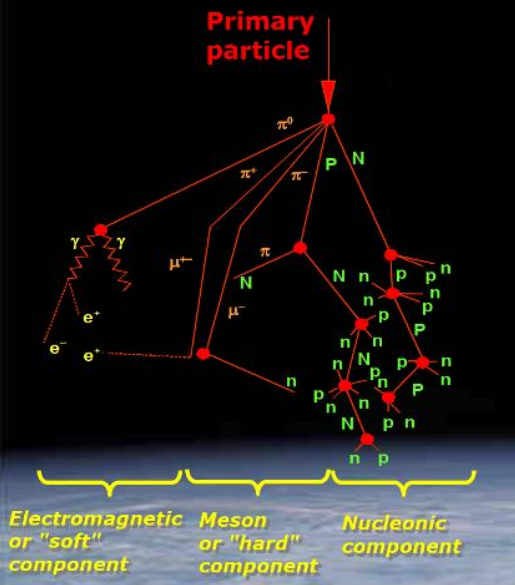
如何评估与应对宇宙射线对 SiC MOSFET可靠性的影响
提到SiCMOSFET的可靠性挑战,我们已经介绍了栅氧缺陷、BTI、GSI等问题,但还有一个重要,但“看不见的威胁”——宇宙射线。看似遥远的宇宙辐射,会通过大气层形成粒子雨持续轰击地球,即便在地面环境,也会引发SiCMOSFET的单粒子失效。新能源汽车、光伏储能、航空航天等领域对功率器件的失效率要求严苛到1-100FIT(1FIT=
英飞凌工业半导体10-12 18:16 1.5k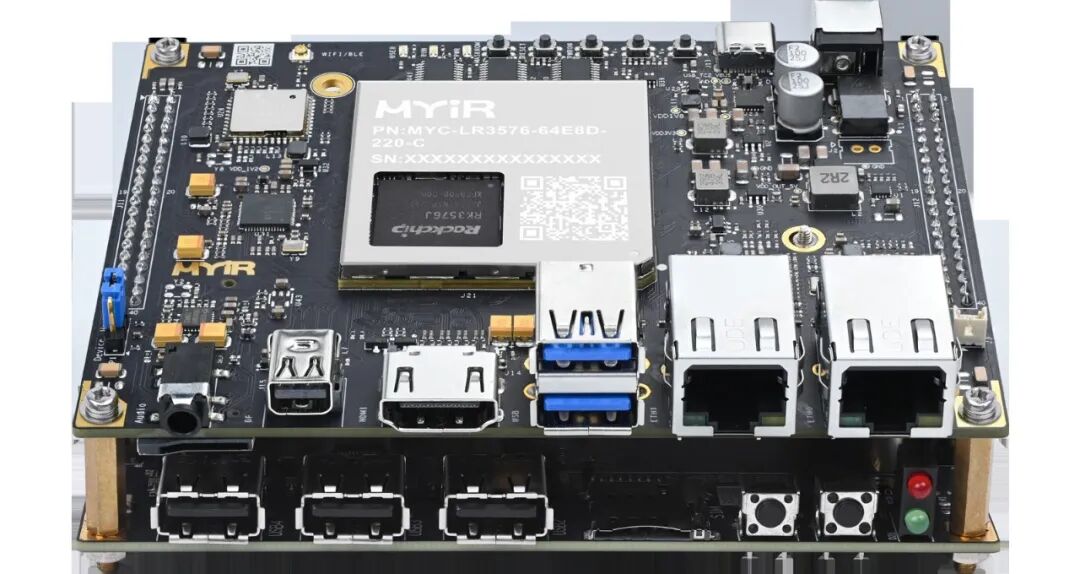
米尔 MYD-LR3576 Robot 机器人视觉开发平台
移动机器人需要接入摄像头和深度传感器,机械臂需要处理图像并获取空间信息,巡检设备则要把视觉数据送入算法与ROS2节点。项目真正进入联调阶段后,开发者往往要先花大量时间打通系统、驱动、媒体链路和机器人软件环境。米尔在MYD-LR3576标准产品软硬件能力的基础上,推出RobotV1.0.0软件版本。系统采用Debian11,默认集成ROS2Humble与RKR
米尔电子2天前 1.4k
-
无源石英晶振和陶瓷谐振器优缺点对比 | 选型指南
在单片机、小家电、工业控制、物联网终端硬件设计时,时钟源是整机稳定运行的基础。无源石英晶振与陶瓷谐振器(俗称陶振)是工程师最常对比的两款无源时钟器件。不少人误以为二者可以无条件互换,实际上在精度、温漂、Q值、外围电路、长期可靠性上差距明显,选错容易出现串口乱码、通信失败、时间漂移等隐患。今天浙江赛思电子科技股份有限公司,就全面解析无源晶振和陶瓷谐振器优缺点对
赛思电子9小时前 368 -
实战分享 | 基于 RC-Pi-3506 + ZLAC706-CAN 的 ROS2 机器人运动控制方案
项目背景在移动机器人开发中,"上位机跑算法+下位机控电机"是一种非常经典的架构分工。本项目最初的设想是用睿擎工业开发平台(RC-Pi-3506)直接运行ROS2,借助板载CAN接口驱动轮毂电机,再接入激光雷达实现建图与导航——整套方案力求简洁高效。然而在前期调研中发现,RC-Pi-3506运行的是RT-Thread实时操作系统,并不支持Ubuntu系统,因此
RT-Thread官方账号1天前 555 -
便携式标准源再添新成员!航智HZ3065Y交流电压源来了
还记得航智此前推出的手提箱式便携直流电压源与直流电流源吗?凭借“手提箱式设计”与“实验室级精度”,它们已成为众多电力运维与计量检测同行的现场“好帮手”,高效解决了多项现场直流校验难题。与此同时,我们也收到了很多新老朋友的“催更”:“直流的确实好用,但我们平时测交流互感器、电能表也很多啊,什么时候出交流版?”“现场电网谐波干扰那么大,普通的便携交流源根本测不准
深圳航智1天前 1.6k -
交流电路复数的基础知识以及相位差和电抗的计算
1复数的应用复数的基础知识和应用复数由实部和虚部组成,通常表示为“a+bj”。其中a是实部,b是虚部。复数j是虚数单位,具有“j^2^=-1”的性质。复数也可以通过极坐标形式来表示。在极坐标形式中,复数由振幅和相位角表示。极坐标形式以如下公式表示:(z=A\cdote^{j\theta})其中,A表示幅值,θ表示相位角,j表示虚数单位。什么是阻抗?在交流电路
张飞实战电子官方1天前 950 -
三大传感挑战,如何破局?
在工业自动化、电动汽车和户外设备等场景中,“传感”常被视为一个不起眼的环节,却往往决定着整个系统能否稳定运行。一次位置检测的失误,可能导致整条产线停机;一个传感器在极端温度下的失效,可能引发高昂的维护成本;而在电动汽车中,传感的可靠性更直接关乎安全与效率。那么,在现实世界中,可靠的传感到底是什么样子的?近期,斯丹电子从运动控制、恶劣环境到电动汽车三个维度,给
斯丹麦德电子1天前 1.5k -
【迅为RK3588开发板+RK1828】交通监管例程:四宫格检测·目标跟踪·车牌识别·事故巡检
【迅为RK3588开发板+RK1828】交通监管例程:四宫格检测·目标跟踪·车牌识别·事故巡检
北京迅为电子2天前 1.3k -
如何评估与应对宇宙射线对 SiC MOSFET可靠性的影响
提到SiCMOSFET的可靠性挑战,我们已经介绍了栅氧缺陷、BTI、GSI等问题,但还有一个重要,但“看不见的威胁”——宇宙射线。看似遥远的宇宙辐射,会通过大气层形成粒子雨持续轰击地球,即便在地面环境,也会引发SiCMOSFET的单粒子失效。新能源汽车、光伏储能、航空航天等领域对功率器件的失效率要求严苛到1-100FIT(1FIT=
英飞凌工业半导体10-12 18:16 1.5k -
米尔 MYD-LR3576 Robot 机器人视觉开发平台
移动机器人需要接入摄像头和深度传感器,机械臂需要处理图像并获取空间信息,巡检设备则要把视觉数据送入算法与ROS2节点。项目真正进入联调阶段后,开发者往往要先花大量时间打通系统、驱动、媒体链路和机器人软件环境。米尔在MYD-LR3576标准产品软硬件能力的基础上,推出RobotV1.0.0软件版本。系统采用Debian11,默认集成ROS2Humble与RKR
米尔电子2天前 1.4k
入驻企业
泊沧数据
广州泊沧数据技术有限公司工业控制80内容 23w+浏览量 7粉丝+关注- 可获得潜在客户线索数量 999+ 立即解锁
飞凌嵌入式
保定飞凌嵌入式技术有限公司物联网717内容 99w+浏览量 1.9k粉丝+关注 - 可获得潜在客户线索数量 999+ 立即解锁
张飞实战电子官方
上海问问网络科技有限公司手机通信 电气设备 通信设施318内容 93w+浏览量 9.9k粉丝+关注 - 可获得潜在客户线索数量 999+ 立即解锁
RA生态工作室
深圳市腾智达科技有限公司人工智能 物联网377内容 99w+浏览量 2.1k粉丝+关注 - 可获得潜在客户线索数量 90+ 立即解锁
进迭时空
进迭时空(珠海)科技有限公司通信网络 机器人 人工智能98内容 31w+浏览量 103粉丝+关注 - 可获得潜在客户线索数量 210+ 立即解锁
广州灵眸科技有限公司
广州灵眸科技有限公司人工智能 物联网 工业控制316内容 87w+浏览量 267粉丝+关注 - 可获得潜在客户线索数量 290+ 立即解锁

深圳航智
深圳市航智精密电子有限公司汽车电子 智能电网 工业控制175内容 44w+浏览量 82粉丝+关注 - 可获得潜在客户线索数量 150+ 立即解锁
Aigtek安泰电子
西安安泰电子科技有限公司医疗电子 工业控制790内容 99w+浏览量 1.2k粉丝+关注 - 可获得潜在客户线索数量 310+ 立即解锁
斯丹麦德电子
上海斯丹麦德电子有限公司音视频及家电 LEDs 安全设备/系统393内容 74w+浏览量 321粉丝+关注 - 可获得潜在客户线索数量 60+ 立即解锁
其利天下技术
深圳市其利天下技术开发有限公司汽车电子 医疗电子 工业控制262内容 71w+浏览量 180粉丝+关注 - 可获得潜在客户线索数量 150+ 立即解锁
合众恒跃
北京合众恒跃科技有限公司机器人 人工智能 物联网126内容 29w+浏览量 149粉丝+关注 - 可获得潜在客户线索数量 140+ 立即解锁
道生物联
上海道生物联技术有限公司通信网络 物联网47内容 11w+浏览量 118粉丝+关注
泊沧数据
广州泊沧数据技术有限公司工业控制80内容 23w+浏览量 7粉丝+关注- 可获得潜在客户线索数量 999+ 立即解锁
飞凌嵌入式
保定飞凌嵌入式技术有限公司物联网717内容 99w+浏览量 1.9k粉丝+关注 - 可获得潜在客户线索数量 999+ 立即解锁
张飞实战电子官方
上海问问网络科技有限公司手机通信 电气设备 通信设施318内容 93w+浏览量 9.9k粉丝+关注 - 可获得潜在客户线索数量 999+ 立即解锁
RA生态工作室
深圳市腾智达科技有限公司人工智能 物联网377内容 99w+浏览量 2.1k粉丝+关注 - 可获得潜在客户线索数量 90+ 立即解锁
进迭时空
进迭时空(珠海)科技有限公司通信网络 机器人 人工智能98内容 31w+浏览量 103粉丝+关注 - 可获得潜在客户线索数量 210+ 立即解锁
广州灵眸科技有限公司
广州灵眸科技有限公司人工智能 物联网 工业控制316内容 87w+浏览量 267粉丝+关注 - 可获得潜在客户线索数量 290+ 立即解锁
深圳航智
深圳市航智精密电子有限公司汽车电子 智能电网 工业控制175内容 44w+浏览量 82粉丝+关注 - 可获得潜在客户线索数量 150+ 立即解锁
Aigtek安泰电子
西安安泰电子科技有限公司医疗电子 工业控制790内容 99w+浏览量 1.2k粉丝+关注 - 可获得潜在客户线索数量 310+ 立即解锁
斯丹麦德电子
上海斯丹麦德电子有限公司音视频及家电 LEDs 安全设备/系统393内容 74w+浏览量 321粉丝+关注 - 可获得潜在客户线索数量 60+ 立即解锁
其利天下技术
深圳市其利天下技术开发有限公司汽车电子 医疗电子 工业控制262内容 71w+浏览量 180粉丝+关注 - 可获得潜在客户线索数量 150+ 立即解锁
合众恒跃
北京合众恒跃科技有限公司机器人 人工智能 物联网126内容 29w+浏览量 149粉丝+关注 - 可获得潜在客户线索数量 140+ 立即解锁
道生物联
上海道生物联技术有限公司通信网络 物联网47内容 11w+浏览量 118粉丝+关注
- 关于平台
- 申请入驻
- 返回顶部